

Чаму ABB 3HAC14279-1 неабходны для каардынацыі некалькіх робатаў?
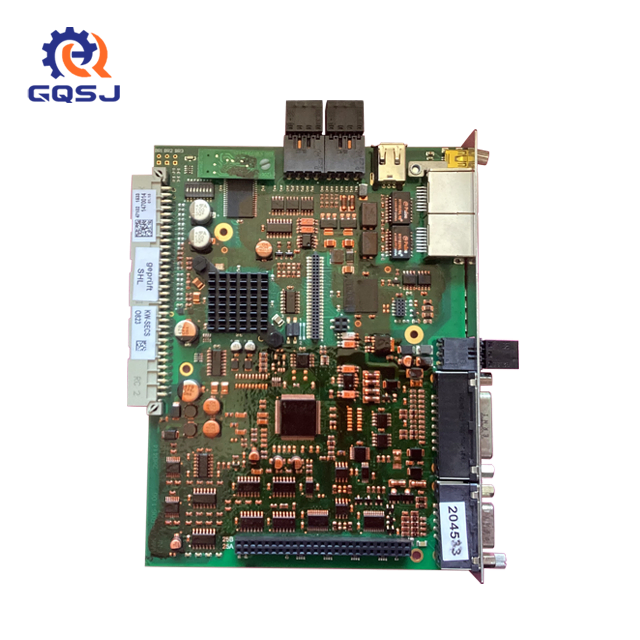
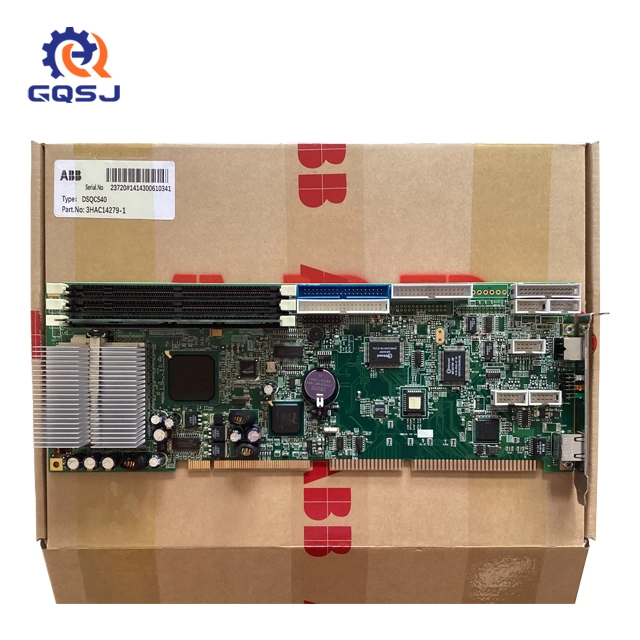
У высокаканкурэнтным асяроддзі сучаснай вытворчасці эфектыўнасць завода больш не вызначаецца хуткасцю працы адной машыны. Замест гэтага яна рэгулюецца аркестрацыяй — тым, наколькі плаўна розныя аўтаматызаваныя сістэмы ўзаемадзейнічаюць, сумесна выкарыстоўваюць фізічную прастору і супрацоўнічаюць у рэжыме рэальнага часу. Па меры таго, як заводы пашыраюць межы прасторавай аптымізацыі, рабочыя ячэйкі з адным робатам хутка замяняюцца шчыльнымі асяроддзямі з некалькімі робатамі. У цэнтры гэтага тэхналагічнага зруху знаходзіцца апаратнае забеспячэнне, якое выконвае ролю галоўнага правадніка вытворчай плошчай: галоўная камп'ютэрная плата ABB, якая мае канкрэтны нумар дэталі 3HAC14279-1.
Для інжынераў па аўтаматызацыі, кіраўнікоў вытворчасці і спецыялістаў па закупках разуменне прамой сувязі паміж парогамі вылічэнняў абсталявання і шматвосевай сінхроннасцю мае жыццёва важнае значэнне. Калі некалькі прамысловых робатаў працуюць у адной фізічнай абалонцы, нават мікрасекунда затрымкі сігналу можа прывесці да сур'ёзных механічных сутыкненняў, пашкоджання дэталяў або катастрафічных прастояў у эксплуатацыі. У гэтым падрабязным кіраўніцтве разглядаецца, чаму гэтая канкрэтная плата працэсара застаецца абсалютным вузкім месцам для прадукцыйнасці некалькіх робатаў, як яна вырашае праблемы сінхранізацыі і як аптымізаваць жыццёвы цыкл абсталявання для падтрымання пікавай вытворчай прадукцыйнасці.
1. Праблема сінхранізацыі некалькіх рычагоў на сучасных фабрыках
Каб ацаніць інжынерную значнасць апаратнага забеспячэння кантролера ABB, трэба спачатку зірнуць на чыстую матэматычную складанасць шматробатычных ячэек. У такіх сферах, як зварка шасі цяжкіх аўтамабіляў або апрацоўка буйных аэракасмічных матэрыялаў, два або больш робатаў-маніпулятараў павінны працаваць у ідэальнай гармоніі. У тыповай канфігурацыі "галоўны-падпарадкаваны" адзін робат можа маніпуляваць складаным, цяжкім кампанентам, а другасны маніпулятар адначасова адсочвае рухомую дэталь для нанясення дакладных зварных швоў або хімічных герметыкаў.
Каб гэтая аперацыя была паспяховай, сетка кіравання павінна адначасова вырашаць дзве перакрываючыяся вылічальныя задачы:
● Інтэрпаляцыя геаметрычных траекторый: сістэма кіравання павінна дынамічна разлічваць адваротную кінематыку дванаццаці або больш незалежных механічных злучэнняў у рэжыме рэальнага часу, гарантуючы, што адносная хуткасць паміж двума інструментамі робата застаецца роўнай нулю.
● Прасторавае прадухіленне сутыкненняў: сістэма павінна актыўна кантраляваць фізічныя межы кожнага рычага, разлічваючы прагназуемыя крывыя запаволення, каб прадухіліць сутыкненне структурных злучэнняў падчас хуткасных манеўраў.
Выкананне гэтых вельмі складаных разлікаў патрабуе большай магутнасці, чым стандартная прамысловая вылічальная магутнасць. Яно патрабуе спецыялізаванай архітэктуры, аптымізаванай для дэтэрмінаванай апрацоўкі, дзе хуткасць перадачы дадзеных паміж асноўным вылічальным ядром і асобнымі модулямі сервапрывадаў строга кантралюецца і цалкам неўспрымальная да знешніх электрычных перашкод.
2. Тэхнічная анатомія: чаму 3HAC14279-1 спрыяе каардынаванаму руху
Працэсарны блок ABB DSQC540 дасягае сваіх выдатных магчымасцей каардынацыі дзякуючы спецыялізаванай апаратнай тапалогіі, распрацаванай спецыяльна для ліквідацыі вузкіх месцаў у перадачы дадзеных у сучасных сістэмах кіравання робатамі.
Высокая прапускная здольнасць шыны і сінхранізацыя гадзіннікаў рэальнага часу
У аснове сінхранізацыі некалькіх робатаў ляжыць дрыжанне тактавай хвалі — нязначныя змены ў сігналах сінхранізацыі пры іх праходжанні па друкаванай плаце. Калі сігнал тактавай хвалі, які кіруе робатам А, паступае нават на тры мілісекунды пазней за сігнал, які кіруе робатам B, іх фізічныя траекторыі будуць зрушвацца, што прывядзе да дэфармацыі зварных швоў або няправільнага выраўноўвання зборкі. Плата мае аптымізаваную архітэктуру шыны, якая забяспечвае строгі дэтэрмінізм, гарантуючы адначасовую рассылку каманд сінхранізацыі па ўсёй ячэйцы робата.
Інтэграваныя кінематычныя працэсарныя ядра
Разлік траекторый аднаго шасцівосевага робата прадугледжвае рашэнне складаных нелінейных геаметрычных ураўненняў некалькі разоў за мілісекунду. Калі памнажыць гэта на тры ці чатыры робаты, якія працуюць у адной каардынаванай ячэйцы, матэматычныя выдаткі маштабуюцца ў геаметрычнай прагрэсіі. Плата змяшчае спецыяльныя блокі матэматычнай апрацоўкі, якія здымаюць нагрузку з асноўнага праграмнага забеспячэння, дазваляючы кантролеру падтрымліваць стабільны высокачастотны контур кіравання пры максімальнай эксплуатацыйнай нагрузцы.
Гэтая надзейная інфраструктура апрацоўкі дазваляе сістэме падтрымліваць выключны ўзровень дакладнага кіравання рухам , што дазваляе заводам дасягаць паўтаральнасці на мікранным узроўні, нават калі некалькі механічных блокаў выконваюць агрэсіўныя, хуткасныя манеўры, якія блакуюцца, на адной зборачнай лініі.
3. Рэальныя прымяненні: зварка, зборка і лагістыка
Сапраўдная каштоўнасць гэтага перадавога вылічальнага абсталявання рэалізуецца ў высокааплатных умовах рэальных вытворчых прадпрыемстваў, дзе яно забяспечвае працу розных аўтаматызаваных праграм.
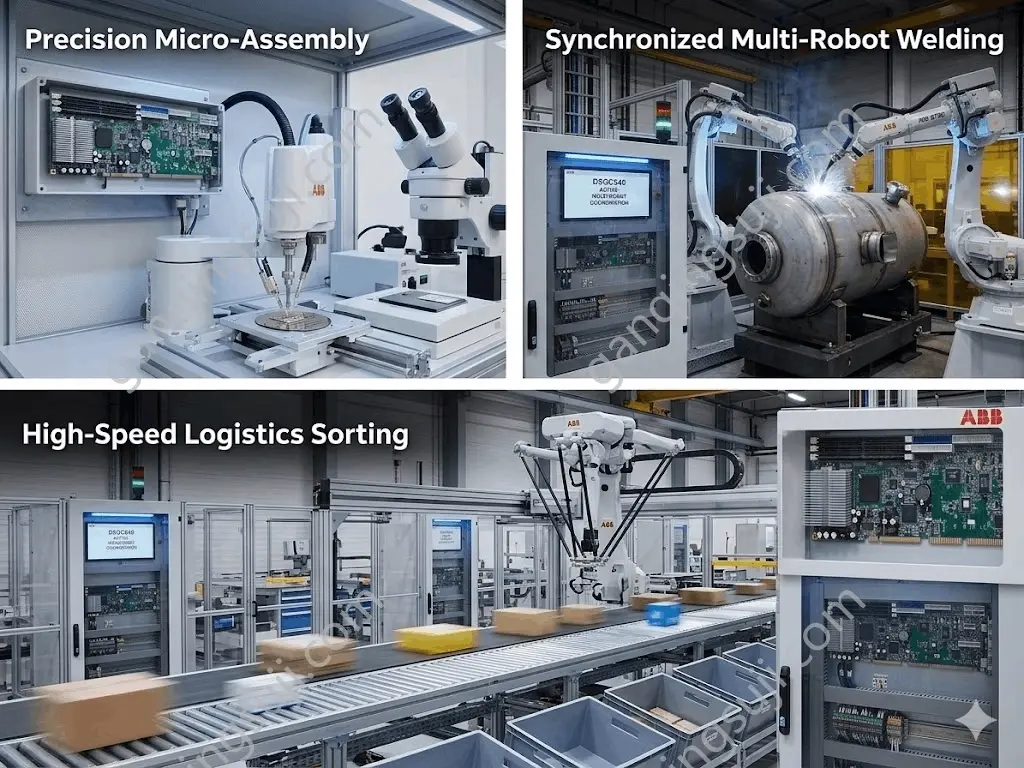
Сінхранізаваная шматробатычная зварка
У аўтамабільных кузаўных майстэрнях эфектыўнасць вызначаецца колькасцю кропкавых або дугавых зварных швоў, якія можна нанесці на працягу 60-секунднага цыклу. Замест таго, каб паслядоўна перамяшчаць шасі аўтамабіля праз асобныя станцыі з адным робатам, сучасныя лініі выкарыстоўваюць працэсар для каардынацыі трох ці чатырох зварачных рук, якія працуюць на адным шасі адначасова. Плата дынамічна кіруе агульнай працоўнай прасторай, дазваляючы рукам пераплятацца адна з адной з зазорам у некалькі сантыметраў, максімізуючы шчыльнасць зваркі і скарачаючы час цыклу ўдвая.
Высокахуткасная лагістычная сартаванне
У размеркавальных і ўпаковачных цэнтрах паралельна злучаныя робаты Delta часта выкарыстоўваюцца на хуткарухочых канвеерных сістэмах для сартавання выпадкова арыентаваных упаковак. Цэнтральны працэсар атрымлівае дадзеныя з высакахуткасных верхніх сістэм бачання і ўваходныя дадзеныя энкодэра з канвеера, размяркоўваючы задачы збору паміж робатамі. Кіруючы ячэйкай як адзінай каардынаванай сістэмай, ён прадухіляе нацэльванне некалькіх робатаў на адну і тую ж упакоўку, забяспечваючы бесперабойную сартаванне матэрыялаў без сутыкненняў з максімальнай хуткасцю.
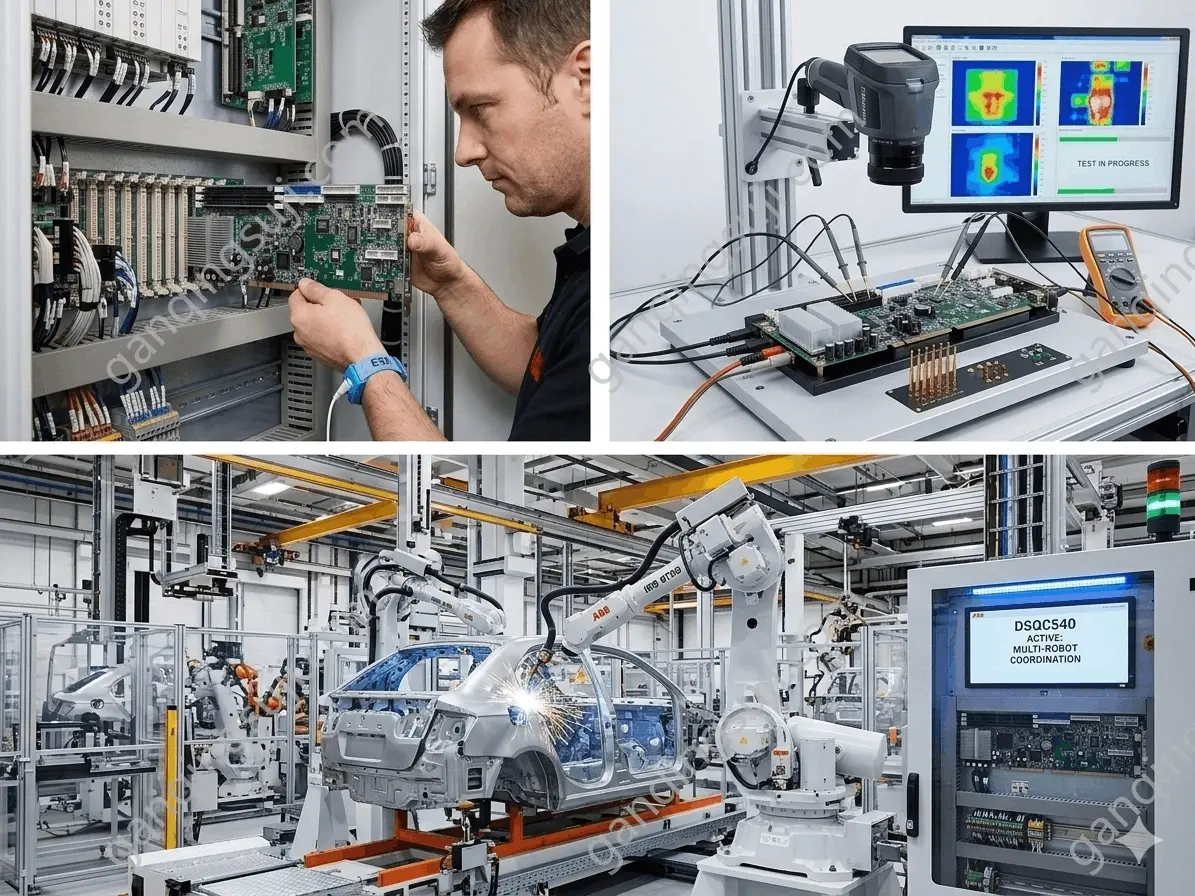
4. Прафілактычнае абслугоўванне і скарачэнне прастою некалькіх робатаў
Паколькі галоўная плата працэсара выступае ў якасці цэнтральнага мозгу для ўсёй шматрукавой ячэйкі, яе працаздольнасць непасрэдна вызначае бесперабойную працу ўсёй вытворчай пляцоўкі. У сістэме з адным робатам збой абсталявання спыняе адзін працэс. У каардынаванай шматрукавой ячэйцы збой галоўнага працэсара імгненна паралізуе ўвесь шматрукавы масіў, што прыводзіць да дарагога неадкладнага прастою для наступных аперацый.
Прамысловыя корпуса кіравання — гэта складанае асяроддзе для далікатнай электронікі. З часам такія фактары, як назапашванне цяпла навакольнага асяроддзя, дробны пыл у паветры і нязначныя ваганні электрасеткі, пагаршаюць працу адчувальных лагічных элементаў і кандэнсатараў. Каб змагацца з гэтым, разумныя фабрыкі выкарыстоўваюць праактыўныя дыягнастычныя працэдуры:
● Цеплавізійныя профілі: Тэхнікі выкарыстоўваюць інфрачырвоныя камеры падчас вытворчых цыклаў для сканавання паверхні плат кантролераў. Кантралюючы цеплавую сігнатуру платы, каманды тэхнічнага абслугоўвання могуць выяўляць анамальныя гарачыя кропкі ў працэсарных мікрасхемах або рэгулятарах напружання, што дазваляе ім планаваць замену да таго, як адбудзецца нечаканая паломка.
● Узгадненне жыццёвага цыклу прашыўкі: пры кіраванні складанымі аўтаматызаванымі ячэйкамі вельмі важна падтрымліваць сінхранізацыю сістэмнага праграмнага забеспячэння з арыгінальнымі спецыфікацыямі абсталявання. Выбар сапраўднага, дакладна адпаведнага абсталявання на замену забяспечвае поўную адпаведнасць са старымі сеткамі палявых шын і спецыялізаванымі пратаколамі аўтаматызацыі.
Каб даведацца больш пра міжнародную тэхнічную адпаведнасць, профілі бяспекі і вызначэнні архітэктуры для перадавой вытворчасці, інжынерам варта звярнуцца да тэхнічных бібліятэк, прадастаўленых глабальнымі арганізацыямі і вядучымі распрацоўшчыкамі сучасных кантролераў робататэхнікі , каб гарантаваць, што ўсе палявыя мадэрнізацыі сістэмы адпавядаюць прызнаным глабальным стандартам бяспекі і прадукцыйнасці.
Выснова: Забеспячэнне мозгу вашай інфраструктуры аўтаматызацыі
Паколькі прамысловая аўтаматызацыя імкнецца да большай шчыльнасці і скарачэння цыклаў, важнасць надзейнага, высокапрадукцыйнага апаратнага забеспячэння кіравання будзе толькі расці. Плата працэсара ABB 3HAC14279-1 — гэта не проста запасны кампанент; гэта фундаментальны тэхналагічны інструмент для складанай каардынацыі некалькіх робатаў, планавання траекторыі і высакахуткаснай сінхранізаванай вытворчасці.
Дзякуючы правераным, высакаякасным кампанентам кантролера і выкарыстанню сучасных інструментаў прафілактычнай дыягностыкі, аператары заводаў могуць эфектыўна ліквідаваць рызыку нечаканага збою абсталявання. Інвестыцыі ў арыгінальныя, высакаякасныя вылічальныя блокі гарантуюць, што вашы рабатызаваныя ячэйкі будуць працягваць працаваць як ідэальна сінхранізаваная, высокаэфектыўная экасістэма, абараняючы прыбытак вашага завода і забяспечваючы бесперабойную працу вашых вытворчых ліній.